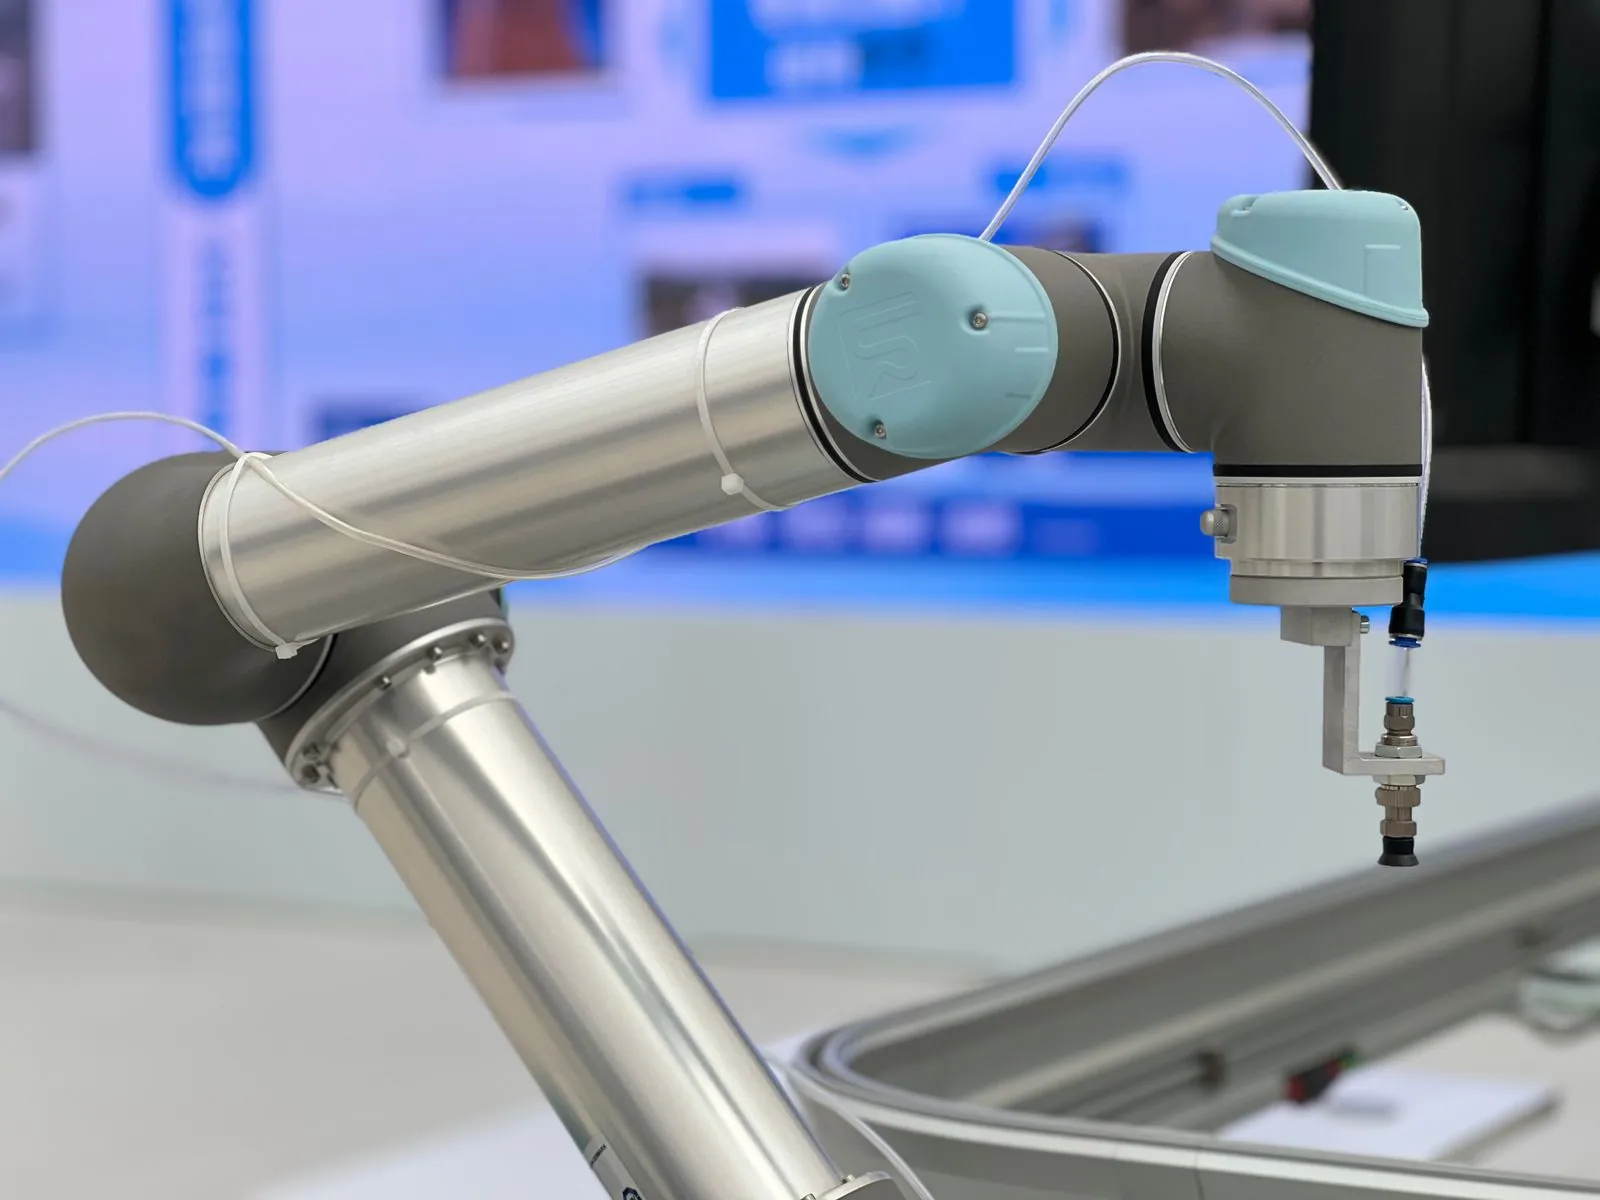
Robotica combineert software, hardware, sensoren en besturing om fysieke taken digitaal aan te sturen. APPelit ontwikkelt maatwerk roboticasoftware voor toepassingen waarbij machines hun omgeving waarnemen, informatie verwerken en op basis daarvan acties uitvoeren.
Roboticasoftware ontwikkelen
De intelligentie achter een robot
Een robot bestaat uit veel meer dan mechanische onderdelen en motoren. Software bepaalt hoe informatie uit sensoren wordt verwerkt, welke beslissingen worden genomen en welke beweging of actie vervolgens moet worden uitgevoerd.
APPelit kan software ontwikkelen voor de besturing en aansturing van robotica-oplossingen. Denk aan software voor bewegingen, sensordata, taakuitvoering, interfaces en communicatie tussen verschillende technische componenten.
Wanneer is robotica ontwikkeling interessant? Bijvoorbeeld wanneer een fysiek proces herhaalbaar moet worden uitgevoerd, een machine zelfstandig op veranderingen moet reageren of software en hardware binnen één geautomatiseerde toepassing moeten samenwerken.
Sensoren en waarneming
De omgeving digitaal interpreteren
Een robotsysteem moet informatie uit zijn omgeving kunnen ontvangen voordat het daarop kan reageren. Hiervoor kunnen verschillende soorten sensoren worden gebruikt.
Denk aan camera’s, afstandssensoren, encoders, krachtmetingen, positiegegevens of andere apparatuur waarmee een robot informatie verzamelt. De software verwerkt deze gegevens en vertaalt ze naar bruikbare informatie voor de verdere besturing.
Bij complexere toepassingen kunnen verschillende databronnen worden gecombineerd. Zo kan een systeem bijvoorbeeld tegelijkertijd rekening houden met positie, objectdetectie en de actuele toestand van een machine.
Computer vision en AI
Beeld gebruiken voor automatische beslissingen
Camera’s kunnen binnen robotica meer doen dan alleen beelden vastleggen. Met computer vision kan software objecten, kenmerken, posities of veranderingen in beeldmateriaal herkennen.
Dat kan bijvoorbeeld worden gebruikt om een product te lokaliseren, onderdelen te classificeren, afwijkingen te detecteren of een robot te helpen bepalen waar een bepaalde handeling moet plaatsvinden.
Ook machine learning kan onderdeel zijn van de oplossing wanneer vaste programmeerregels onvoldoende zijn. Welke techniek geschikt is, hangt af van de beschikbare data, gewenste nauwkeurigheid en taak die het systeem moet uitvoeren.
Robotbesturing en beweging
Van softwarecommando naar fysieke actie
Wanneer een robotsysteem weet wat er moet gebeuren, moet deze beslissing worden vertaald naar een concrete actie. De besturingssoftware vormt hiervoor de verbinding tussen logica en fysieke hardware.
Software kan bijvoorbeeld bepalen naar welke positie een robotarm moet bewegen, in welke volgorde handelingen worden uitgevoerd of wanneer een actuator moet worden aangestuurd. Daarbij kunnen continu gegevens uit de omgeving worden teruggekoppeld.
Voor uitgebreidere roboticasystemen kunnen architecturen en technologieën zoals ROS 2 worden ingezet om componenten, sensoren en softwaremodules gestructureerd met elkaar te laten communiceren.
Robotica koppelen aan bedrijfssoftware
Laat de robot onderdeel worden van het proces
Een robot hoeft geen geïsoleerde machine te zijn. De software kan worden gekoppeld aan andere systemen binnen een organisatie.
Een ERP- of planningssysteem kan bijvoorbeeld een opdracht doorgeven, waarna roboticasoftware bepaalt welke acties moeten worden uitgevoerd. Na voltooiing kunnen statusinformatie, meetgegevens of resultaten automatisch worden teruggestuurd.
Via API’s en andere technische interfaces kan robotica zo onderdeel worden van een bredere digitale workflow waarin bedrijfssoftware, machines en data met elkaar samenwerken.
Monitoring en bediening
Inzicht in status en prestaties
Niet iedere handeling van een robot hoeft rechtstreeks op de machine zelf te worden bediend. Een webapplicatie, dashboard of andere interface kan inzicht geven in de actuele status van het systeem.
Gebruikers kunnen bijvoorbeeld processen starten, instellingen wijzigen, meldingen bekijken of zien welke taken zijn uitgevoerd. Ook technische gegevens en gebeurtenissen kunnen worden geregistreerd voor verdere analyse.
Bij toepassingen met meerdere machines kan dezelfde omgeving worden gebruikt om verschillende systemen centraal te volgen. Zo wordt naast de fysieke robot ook de software rondom beheer en bediening onderdeel van de totale oplossing.
Case
Een robotarm digitaal aansturen
Een organisatie wil een terugkerende fysieke handeling automatiseren met een robotarm. De arm moet objecten op verschillende posities kunnen herkennen, oppakken en volgens vooraf bepaalde regels verwerken.
Camera- en sensorgegevens worden door de software geïnterpreteerd om de positie van een object te bepalen. Vervolgens berekent de besturing welke beweging nodig is en worden opdrachten naar de robot gestuurd. Tijdens het proces wordt continu gecontroleerd of de verwachte stappen correct worden uitgevoerd.
Dezelfde technische basis kan later worden uitgebreid met nieuwe objecten, aanvullende bewegingen, andere sensoren of een koppeling met achterliggende bedrijfssoftware.
Robotica laten ontwikkelen
Van hardware naar een werkend softwaresysteem
Heeft u een robotica-concept waarbij software, sensoren en fysieke hardware met elkaar moeten samenwerken? APPelit kan de softwarematige componenten van een maatwerk robotica-oplossing ontwerpen en realiseren.
We ontwikkelen onder meer besturingssoftware, interfaces, koppelingen, dataverwerking, computer-visionfunctionaliteit en software voor monitoring en bediening. De technische architectuur wordt ingericht rond de gekozen hardware en de functionele requirements van de toepassing.
Bespreek uw robotica ontwikkeling met APPelit en laat uw technische uitgangspunten vertalen naar software die waarneming, besluitvorming en fysieke actie met elkaar verbindt.
Meer uit de kennisbank
Verder lezen
- Robotics NederlandAPPelit ontwikkelt software voor robotics in Nederland. Ontdek wat de mogelijkheden van robotics zijn voor uw organisatie.Lees artikel →
- Robotica bedrijven BelgiëOp zoek naar robotica bedrijven in België? APPelit ontwikkelt maatwerksoftware voor organisaties in Nederland en België.Lees artikel →
- Robots in de zorgRobots in de zorg gebruiken software voor bediening, sensoren en content. APPelit ontwikkelt functies voor ondersteunde robothardware.Lees artikel →
Contact
Vraag over dit onderwerp?
Laat uw gegevens achter. Binnen 24 uur neemt een specialist contact met u op om de technische mogelijkheden te bespreken.